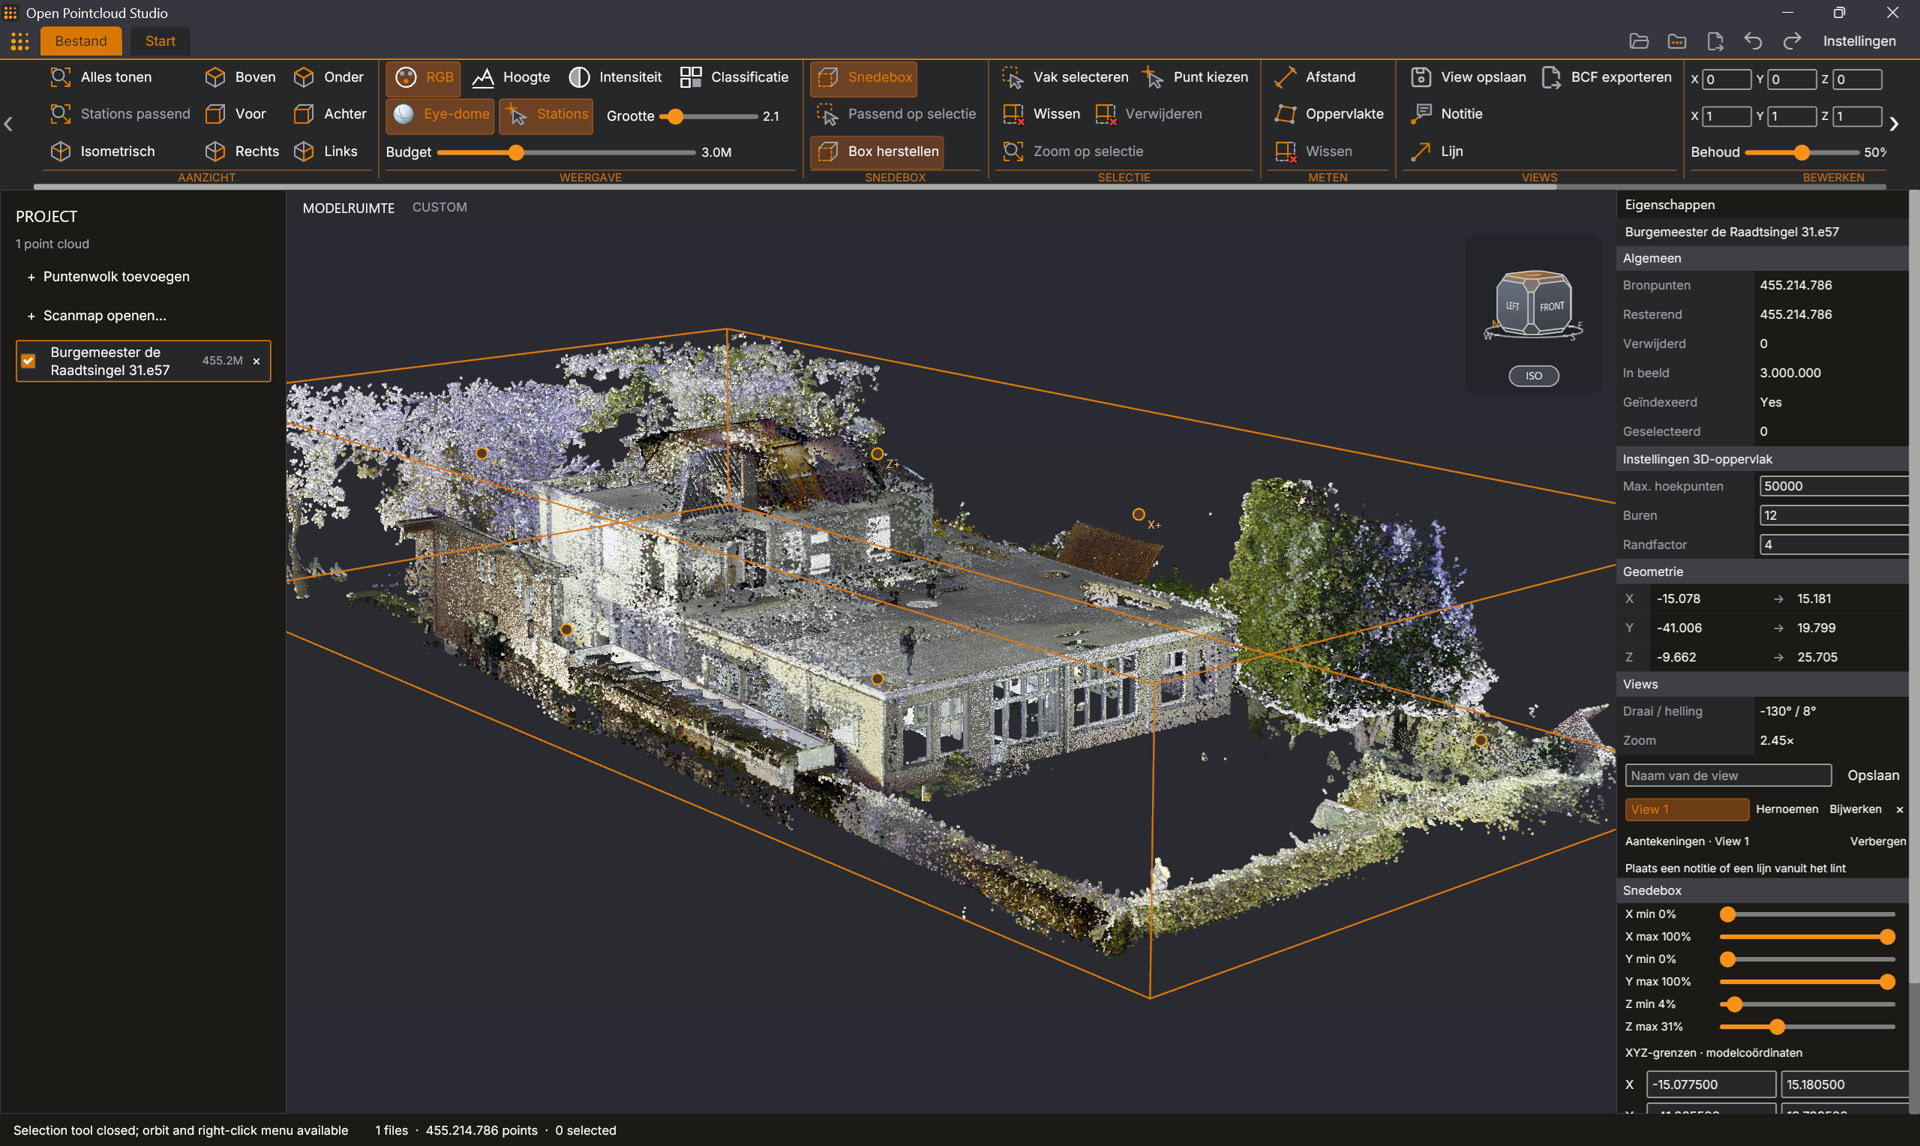
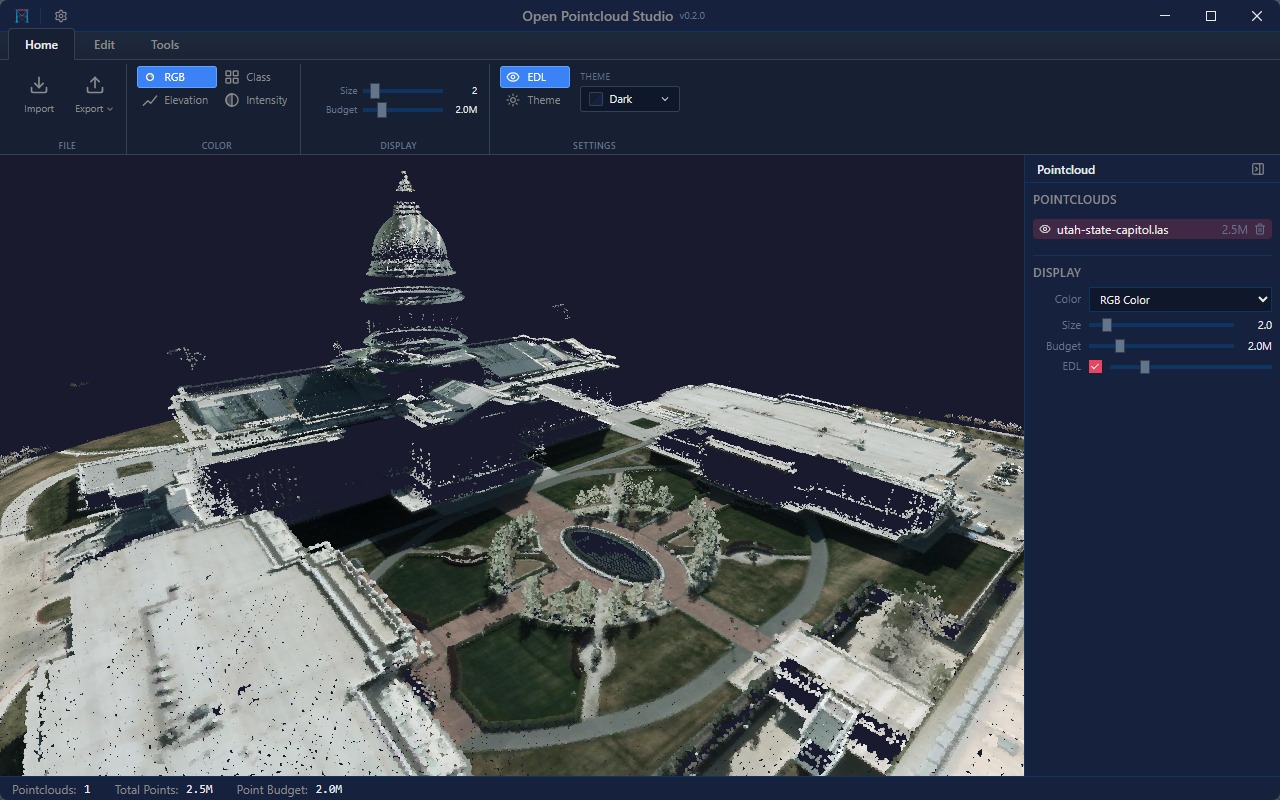
Open Pointcloud Studio izometrik genel görünümde: bir binanın bahçesi ve çiçek açmış ağaçlarıyla birlikte 455 milyon noktalık taraması; solda proje paneli, sağda Özellikler paneli
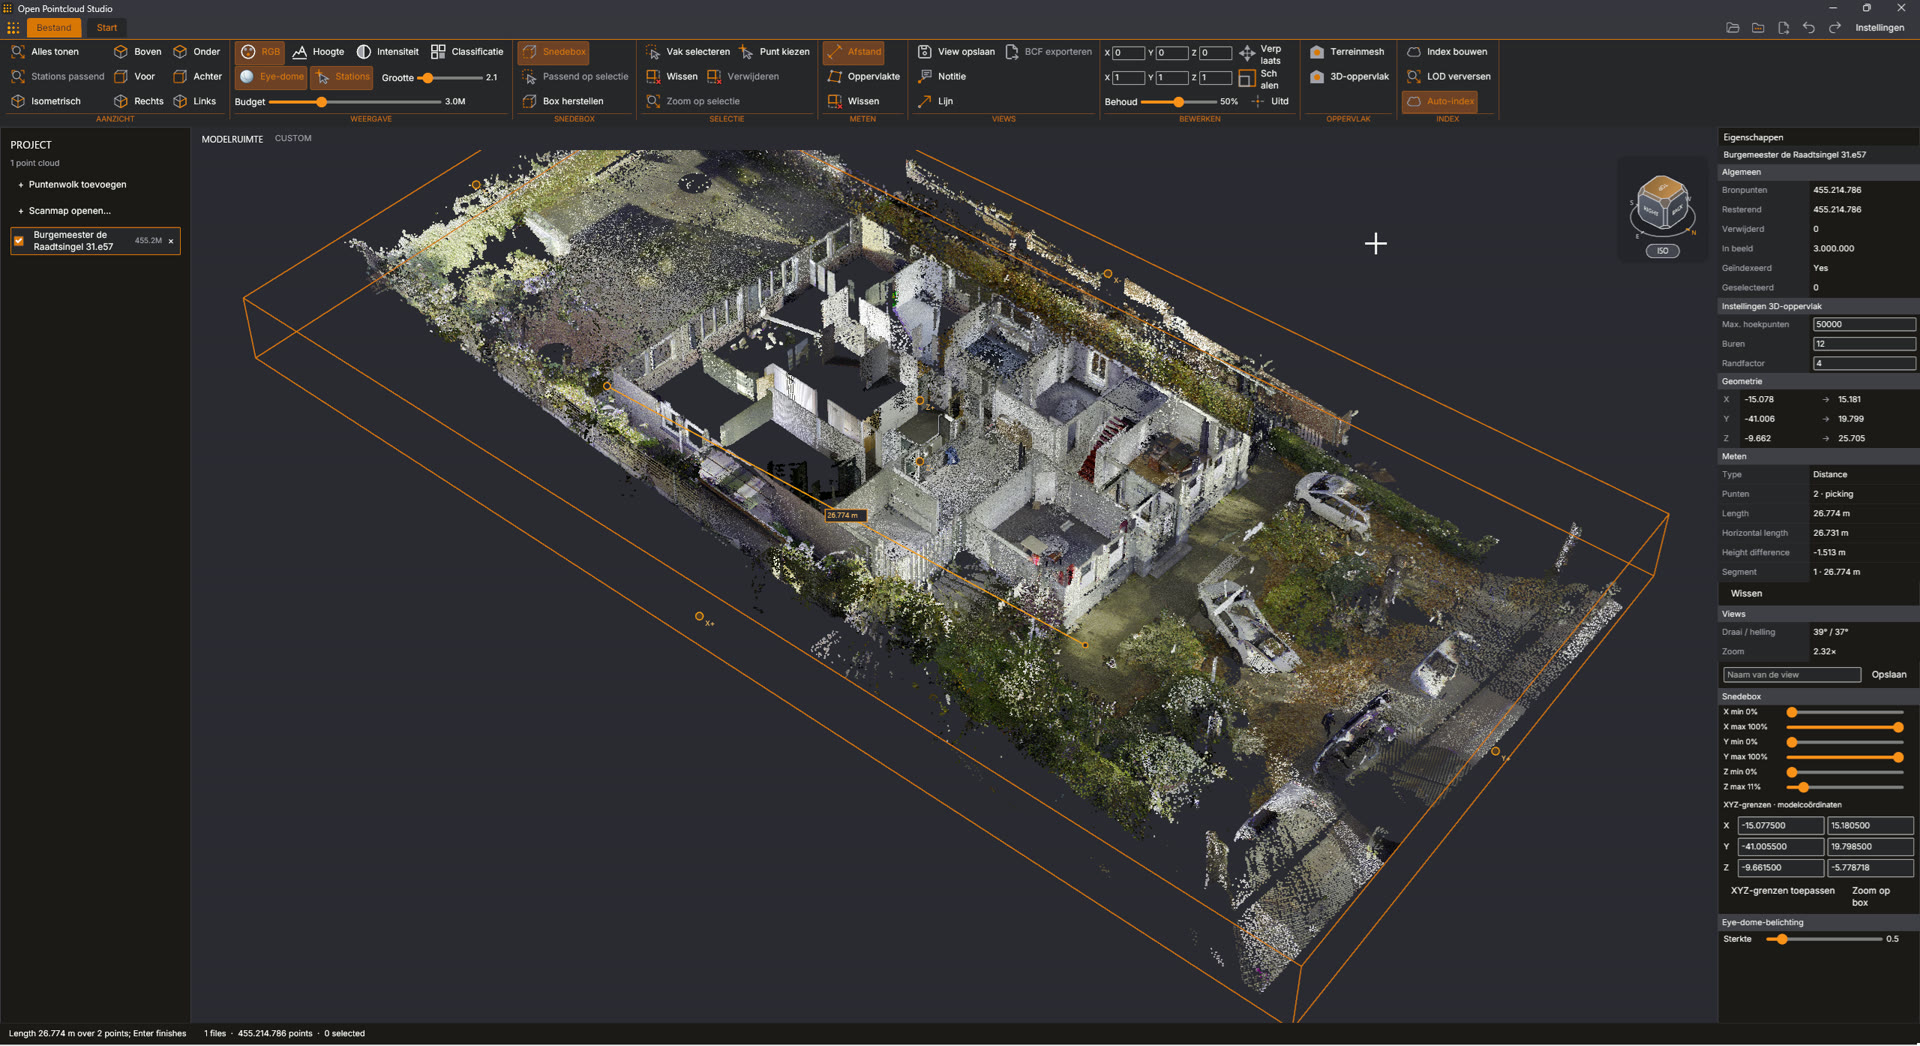
Aynı tarama, kesit kutusu yüksekliğin %11'ine ayarlanmış durumda: odalar yukarıdan görünüyor ve iki nokta arasında 26,774 metrelik bir uzaklık ölçümü var
Kesit kutusu, yüksekliğin %4 ile %31'i arasındaki bir dilime daraltılmış; böylece pencereleriyle birlikte cephe ortaya çıkıyor. Sağda kaydedilmiş görünüm ve kesit kutusunun sürgüleri yer alıyor
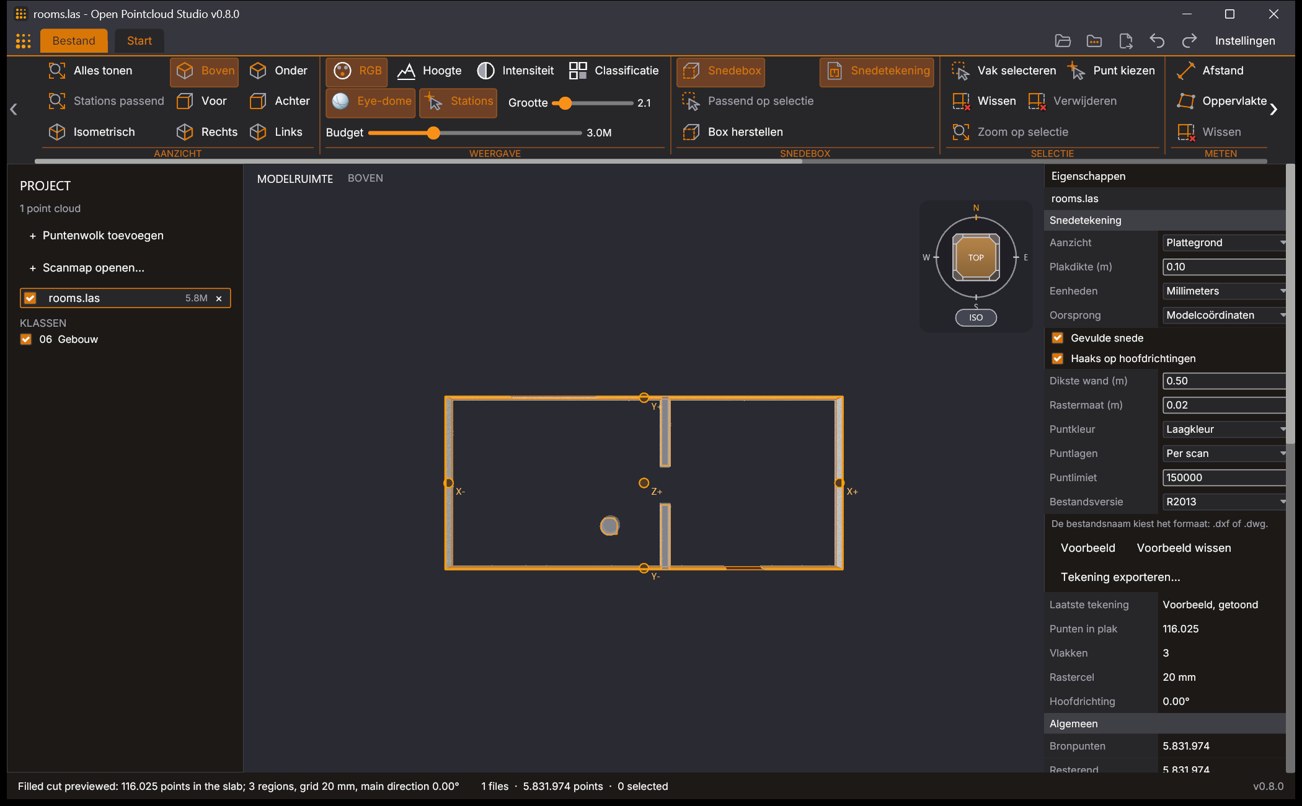
Yapay olarak üretilmiş iki deneme odasının kesit çizimi: üstten görünen plan ve dolu kesitin önizlemesi (kapı boşluğu açık bırakılmış ara duvar ile yuvarlak bir kolon, dolu bölgeler olarak); sağda Özellikler panelindeki Section drawing bloğu (Felemenkçe arayüzde Snedetekening)
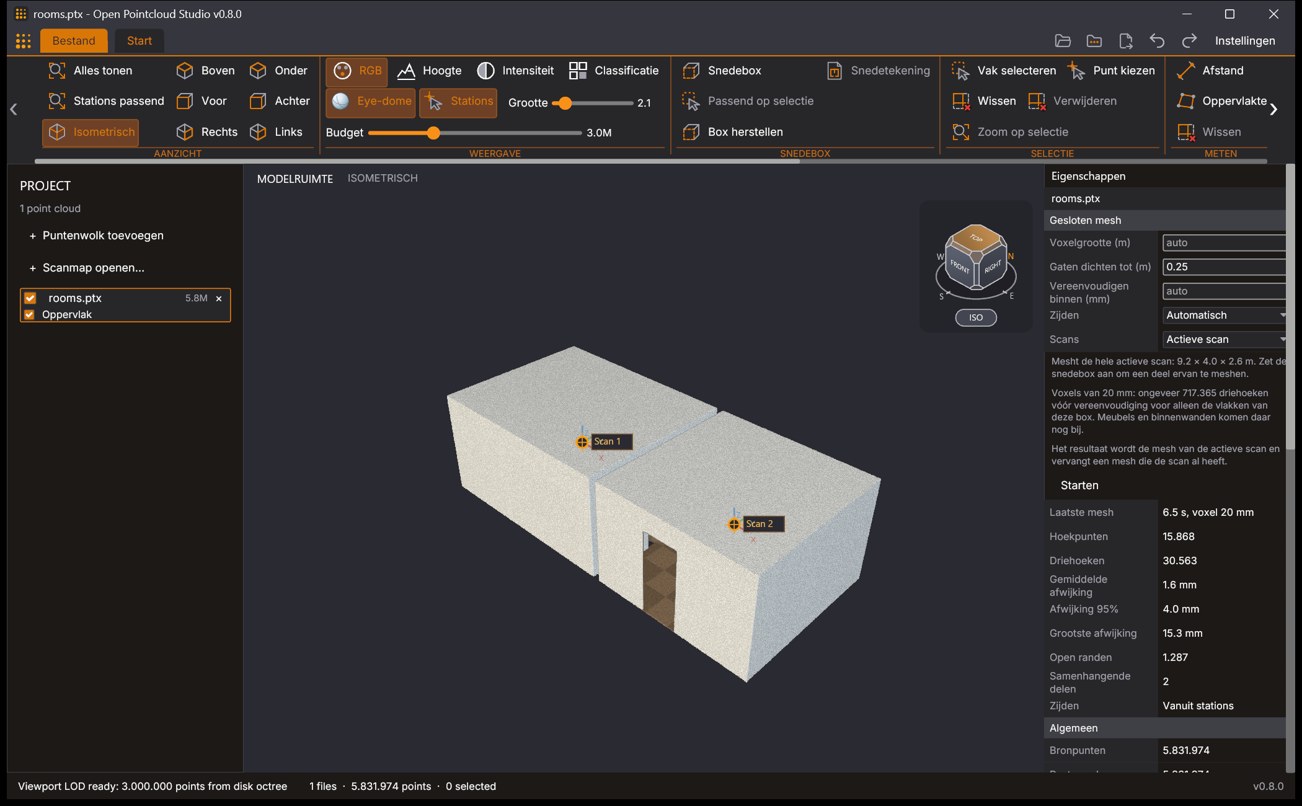
Aynı yapay deneme odalarının kapalı mesh'i: iki odanın yüzeyi, dış duvarlardan birinde açık bırakılmış bir kapı boşluğuyla; sağda Closed mesh bloğu (Felemenkçe arayüzde Gesloten mesh) ve sonucu: 15.868 köşe noktası, 30.563 üçgen ve 1,6 mm ortalama sapma
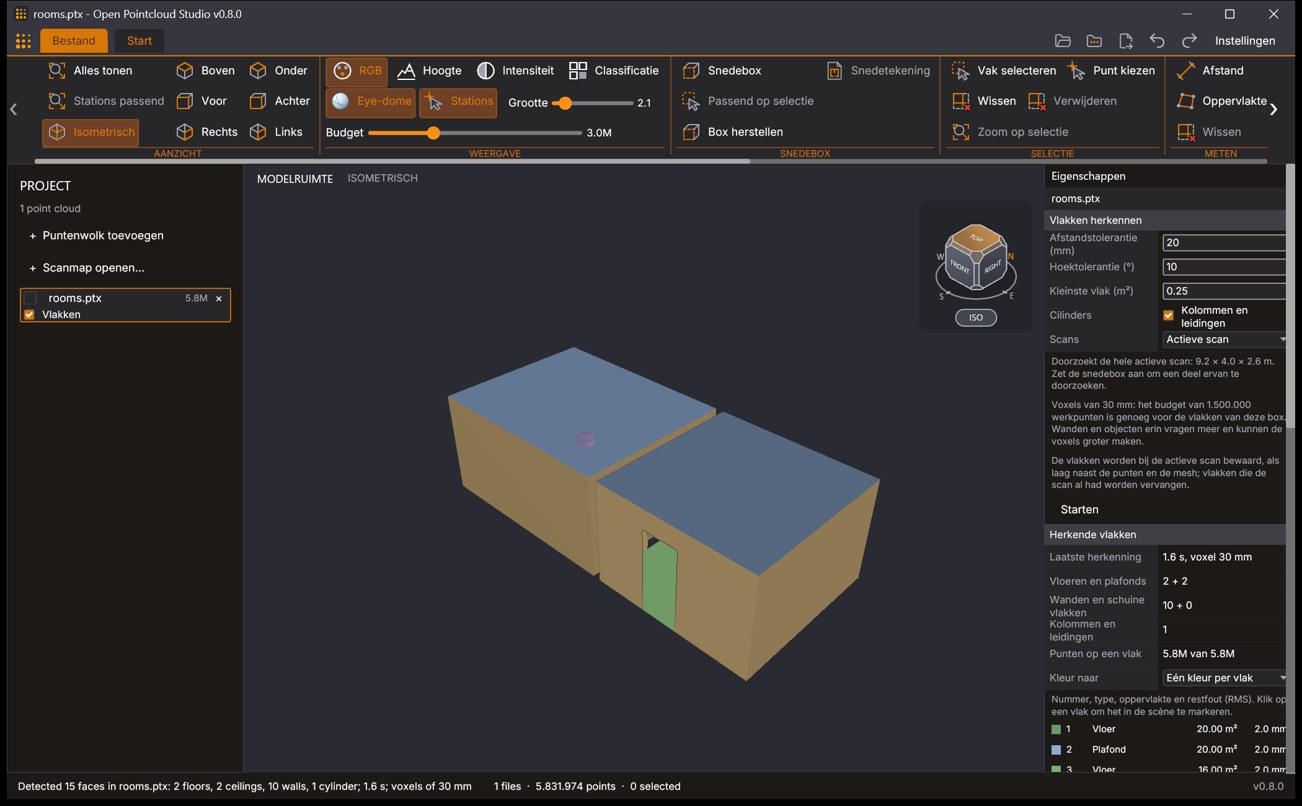
Aynı yapay deneme odalarının algılanan yüzeyleri, her tür kendi renginde (tavanlar mavi, duvarlar kum rengi); sağda Detect faces bloğu (Felemenkçe arayüzde Vlakken herkennen) ve sayıları: 2 zemin, 2 tavan, 10 duvar ve 1 kolon

v0.8.0 sürümünü indir

Her düğme indirmeyi hemen başlatır. Hesap açmanız gerekmez ve araya bir sayfa girmez.

Windows
Windows 10 ve 11, 64 bit
Kurulum dosyası (.exe)
macOS
macOS 11 ve sonrası, Apple ve Intel işlemciler
Disk görüntüsü (.dmg)
Linux
x86-64; Ubuntu 22.04, Debian 12, Fedora 36 veya daha yenisi
AppImage (her dağıtım)

deneysel 64 bit ARM üzerinde Linux: AppImage · .deb · .tar.gz

  • Windows: kurulum dosyası uygulamayı yönetici hakları gerekmeden geçerli kullanıcı için ya da tüm kullanıcılar için kurar. Sürüm kod imzası taşımıyorsa Windows bilinmeyen yayımcı uyarısı gösterebilir: önce Ek bilgi'yi, sonra Yine de çalıştır'ı seçin. Hiçbir şey kurmak istemiyorsanız zip dosyasını açıp programı oradan başlatın.
  • macOS: disk görüntüsünü açın ve uygulamayı Uygulamalar klasörüne sürükleyin. Uygulama notarize edilmediği için macOS ilk açılışı engeller. Buna bir kez izin verin: macOS 15 ve sonrasında uygulamayı başlatın, iletiyi kapatın ve Sistem Ayarları'nda Gizlilik ve Güvenlik altında Yine de Aç'ı seçin; macOS 11 ile 14 arasında uygulamaya Control tuşuna basarak tıklayın ve Aç'ı seçin.
  • Linux: AppImage dosyasını bir kez chmod +x ile çalıştırılabilir yapın, sonra başlatın. AppImage kendini FUSE (fusermount3 ya da fusermount) ile bağlar; FUSE yoksa dosya adının ardına --appimage-extract-and-run yazarak başlatın. .deb paketini, indirdiğiniz dosyanın bulunduğu klasörde sudo apt install ./open-pointcloud-studio_*_amd64.deb komutuyla kurun. Linux'ta 2.35 veya daha yeni sürümde bir C kitaplığı (Ubuntu 22.04, Debian 12, Fedora 36 veya daha yenisi), X11 ya da Wayland ve bir Vulkan sürücüsü ya da OpenGL ES 3 gerekir. Dosya seçme pencereleri masaüstü portalını, portal yoksa zenity aracını kullanır.
  • 64 bit ARM üzerinde Linux: deneysel. Bu paketler yalnızca yazılımsal görüntü oluşturma kullanan derleme makinelerinde derlenip sınandı; gerçek ARM kartlarında ve dizüstü bilgisayarlarda henüz denenmedi.
  • Sürümde her dosyanın yanında, aynı adı taşıyan ve sağlama toplamını içeren bir .sha256 dosyası bulunur: bu dosyayı almak için indirme adresinin sonuna .sha256 ekleyin. README, bir indirmenin bu dosyayla nasıl doğrulanacağını anlatır (İngilizce).

Neler yapabilirsiniz

Taramaları açma

LAS, LAZ, E57, PLY, PCD, PTX, PTS ve metin biçimlerindeki nokta bulutları ile OBJ, PLY, OFF ve STL biçimindeki mesh'ler açılır. Dosyaları pencereye sürükleyip bırakın, birkaçını birlikte açın: her dosya gizleyebileceğiniz, gösterebileceğiniz veya kapatabileceğiniz bir katmandır.

Bütün bir tarama projesi tek seferde

Bir tarama klasörünü ya da projenin tarama projesi dosyasını (.rcp) açın: dosyanın listelediği ve yanında duran taramalar birlikte açılır. Klasörü ya da proje dosyasını pencereye sürükleyip bırakmak da olur.

Büyük dosyalar

LAS ve LAZ dosyaları başlık bilgisinden hemen açılır. 512 MiB veya daha büyük bir E57 dosyası, yapısı elverişliyse, önce dosyanın geneline yayılmış bir örneklem gösterir; bu boyuttaki diğer dosyalar o ana kadar okunan noktaları birkaç saniyede bir gösterir. Sahnenin üstündeki bir şerit ilerlemeyi ve kalan süreyi gösterir; iptal düğmesi de oradadır.

Baktığınız yerde ayrıntı

Bir milyon ve daha fazla noktalı bulutlar için uygulama diskte kendiliğinden bir dizin (octree) oluşturur. Bu dizin, belirlediğiniz nokta bütçesine kadar (en çok on milyon nokta) kameranın o anki konumuna uygun ayrıntıyı sağlar. Kamera hareket ederken ekrandaki noktalar yerinde kalır; yeni görünümün ayrıntısı okununca onların yerini alır. Dizin saklanır ve dosyayı sonra yeniden açtığınızda tekrar kullanılır.

Görüntüleme

Dört renk modu (kayıtlı renk, yükseklik, yoğunluk ve sınıflandırma), eye-dome aydınlatma ve ayarlanabilir nokta boyutu. Bulutlarda bulunan sınıflar tek tek gösterilip gizlenebilir. Görünüm küpü ve yedi kamera yönü görünümü çevirir.

Kesit kutusu

Altı yüzü sürüklenebilen bir kutu, neyin gösterileceğini, seçileceğini, mesh'e dönüştürüleceğini ve yüzey aramasına gireceğini sınırlar. Bir taramadan kat planı ya da kesit böyle çıkarılır; kutunun içeriği ayrıca dışa aktarılabilir ya da 2B çizim olarak çizilebilir. Kutu taramanın X, Y ve Z eksenlerini izler ve döndürülemez.

Ölçüm

Distance seçilen iki veya daha fazla noktadan geçen bir çizgiyi ölçer: her parça, toplam uzunluk, yatay uzunluk ve yükseklik farkı. Area kapalı bir çokgeni kendi düzleminde ölçer; böylece bir duvar ya da eğimli bir çatı gerçek alanıyla ölçülür, üstten görünen alanı ve çevresi de verilir. Noktalar yalnızca ekrandakilerden değil, etkin taramanın bütün noktaları arasından seçilir.

Görünümler, notlar ve BCF

Kaydedilen bir görünüm kamerayı, kesit kutusunu, renk modunu ve açıklamaları saklar: seçilen bir noktaya not ya da iki nokta arasına ok. Bir taramanın bütün görünümleri tek bir BCF 2.1 dosyası olarak dışa aktarılır; her görünümün notları, kamerası, kesme düzlemleri ve bir sahne görüntüsü dosyada yer alır.

İstasyon fotoğrafları ve yürüme

E57, PCD ve PTX taramalarının tarama istasyonları sahnede işaretlerle gösterilir. Fotoğrafı olan istasyon bir küre olarak çizilir: tıklayınca o istasyonda durup çevrenize bakarsınız. Taramanın içinde W, A, S ve D ile yürüyün; Q ve E ile aşağı ve yukarı gidin, Shift ile hızlanın.

Seçme ve düzenleme

Bir dikdörtgenin içindeki bütün kaynak noktaları seçin ya da tek bir nokta seçip koordinatlarını ve özniteliklerini okuyun. Seçimi silin (sekiz silmeye kadar geri alınabilir), bulutu noktalarının tam bir yüzdesine seyreltin ya da taşıyıp ölçekleyin. Kaynak dosya hiçbir zaman değişmez: dışa aktarma düzenlenmiş sonucu yazar.

Dışa aktarma ve birleştirme

Bulutun tamamını, seçimi, seçim dışındaki her şeyi, kesit kutusunun içeriğini ya da her N'inci noktayı LAS, LAZ, E57, PLY, XYZ, PTS veya CSV olarak dışa aktarın. LAS ve LAZ dışa aktarımları özgün nokta kayıtlarını öznitelikleriyle korur. Görünür LAS ve LAZ taramaları tek dosyada birleştirilebilir. Her dışa aktarma kaynağın tamamını okur; ekranda görünmeyen noktalar da yazılır.

Mesh'ler

Terrain mesh, bir ızgaradaki en alçak noktalardan 2,5B bir yüzey oluşturur. 3D surface duvarları ve çıkıntıları da izler; sonuçta delikler kalır ve yüzey su geçirmez (kapalı) değildir. Export mesh…, ister burada üretilmiş, ister bir dosyadan açılmış, ister 3D BAG'den indirilmiş olsun her mesh'i OBJ, ikili PLY veya ikili STL olarak kaydeder. Özellikler paneli köşe noktalarını, üçgenleri, açık kenarları ve bağlantılı parça sayısını gösterir.

Kesit çizimi

Section drawing, kesit kutusunun kestiği yerin 1:1 ölçekli 2B çizimini oluşturur ve DXF ya da DWG olarak kaydeder: kutunun üst yüzünün altındaki dilimden bir plan ya da dört yan yüzünden birinin arkasındaki dilimden düşey bir kesit. Çizim, görünür bütün taramalardan o dilime düşen noktaları, 5 mm'de bir noktaya seyreltilmiş olarak içerir. Filled cut, dilimin içinden geçtiği duvarları, kolonları ve döşemeleri dış çizgili dolu bölgeler olarak çizer; kapı ve pencere boşluklarını açık bırakır. Preview, dosya kaydedilmeden önce bu bölgeleri noktaların üzerinde gösterir.

Kapalı mesh

Closed mesh, kesit kutusunun içindeki ya da taramanın tamamındaki bütün noktalardan örtüşmesiz bir yüzey oluşturur: taramada nokta bulunan ya da belirlenen sınırdan (başlangıçta 0,25 m) dar bir boşluk olan her yerde yüzey kapalıdır; kapı ve pencere boşlukları açık kalır. Kutuyu bir odanın çevresine yerleştirin ve Start'ı seçin; Özellikler panelindeki blok, bölgenin ne kadar büyük olduğunu ve yaklaşık kaç üçgen çıkacağını önceden söyler, bu sayı bir mesh'in alabileceğinden fazlaysa uyarır. İş bitince noktalar ile mesh arasındaki ortalama, %95 ve en büyük mesafeyi, açık kenarları ve bağlantılı parçaları verir. Bir mesh en çok dört milyon köşe noktası ve sekiz milyon üçgen içerir; OBJ, PLY veya STL olarak kaydedilebilir.

Yüzey algılama

Detect faces, kesit kutusunun içindeki ya da taramanın tamamındaki düz yüzeyleri (zeminler, tavanlar, duvarlar ve eğimli düzlemler) ve yuvarlak kolonlarla boruları bulur. Düz bir yüzey, dış çizgisiyle birlikte tek bir düzlemdir; bu çizgide pencere bir delik, kapı bir çentiktir. Bir kolon ya da boru ise ekseni, yarıçapı ve taranan uzunluğuyla tek bir silindirdir; dış çizgisi yoktur. Sonuç, taranan yüzeyin bir mesh'i değildir. Liste her yüzeyin türünü, alanını ve noktalarının artık hatasını (RMS) verir; bir satıra tıklamak o yüzeyi sahnede vurgular. Export faces… bunları her düzlemin ve silindirin parametreleriyle JSON olarak ya da her yüzey için bir grup içeren OBJ olarak kaydeder.

3D BAG binaları

File görünümündeki 3D BAG buildings…, Hollanda'nın bina modellerini RD New koordinatlarıyla verilen bir alan için açık 3D BAG kaydından indirir ve bir taramayla birlikte gösterir. Tek indirme en çok 2 x 2 km'lik bir alanı ve yaklaşık 5.000 binayı kapsar ve internet bağlantısı gerektirir. Extensions sayfasından kapatılabilen yerleşik bir uzantıdır.

Felemenkçe ve İngilizce

Arayüz sistemin dilini izler: Felemenkçe ya da İngilizce. Dil, ayarlardan (Settings) değiştirilebilir. Türkçe arayüz yoktur. Durum çubuğundaki iletiler ve içinde sayı geçen metinlerin çoğu yalnızca İngilizcedir. Beş renk teması vardır.
Dosya biçimleri

Biçim Okuma Yazma Notlar
LAS, LAZevetevetBaşlık bilgisinden açılır; dışa aktarımlar özgün nokta kayıtlarını korur
E57evetevetLazer tarayıcının konumları ve istasyon fotoğrafları okunur; küresel ve silindirik fotoğraflar gösterilmez
PLYevetevetASCII ve little-endian ikili biçimi okur; ikisini de yazar
PCDevethayırASCII, ikili ve sıkıştırılmış ikili
PTXevethayırHer taramanın lazer tarayıcı konumuyla birlikte
PTSevetevet
XYZ, ASC, TXT, CSVevetXYZ, CSVHer satırda bir nokta bulunan metin
OBJevetevetRenkli ve normalli mesh; malzeme renkleri okunur, doku görselleri okunmaz. Algılanan yüzeyler de her yüzey için bir grupla OBJ olarak yazılır
Mesh olarak PLYevetevetYüzler olarak gösterilir. Çift duyarlıklı koordinatlarla, mesh'te varsa renk ve normallerle birlikte ikili PLY olarak yazılır
STLevetevetYüzler olarak gösterilir. İkili STL olarak yazılır: yalnızca üçgenler, renk yok. Sıfırdan 2.048 m'den uzakta duran bir mesh, dosya başlığında belirtilen tam metrelik bir başlangıç noktasına göre yazılır
OFFevethayırYüzler olarak gösterilir; OBJ, PLY veya STL olarak kaydedilebilir
DXFevetevet, çizim olarakOkuma: yalnızca ASCII DXF. POINT öğeleri nokta olarak, 3DFACE öğeleri OBJ, PLY veya STL olarak kaydedilebilen yüzler olarak açılır; diğer öğeler atlanır. Yazma: bir kesit kutusunun noktalar, dolu bölgeler, dış çizgiler ve bir satır metin içeren 2B çizimi; nokta dışa aktarımlarının biçimlerinden biri değildir
DWGhayırevet, çizim olarakDXF'te olduğu gibi bir kesit kutusunun 2B çizimi; R2004, R2010, R2013 veya R2018 sürümünde. DWG dosyaları açılmaz
JSON olarak yüzeyler (.json)hayırevetBir taramanın algılanan yüzeyleri: her düzlem parametreleri, dış çizgisi ve noktalarının artık hatalarıyla; her silindir ekseni, yarıçapı ve artık hatalarıyla; ayrıca düz yüzeyler arasındaki kenarlar. Her alanı kullanıcı kılavuzu açıklar (İngilizce)
Tarama projesi dosyası (.rcp)evethayırYalnızca tarama listesi okunur. Bir projenin dizinlenmiş tarama kopyaları (.rcs) kapalı bir biçimdedir ve okunmaz
BCF 2.1 (.bcf)hayırevetNotları ve görselleriyle kayıtlı görünümler
PNGhayırevet3B görünümün görseli, komut API'si üzerinden

Komut API'si ve MCP sunucusu

Her pencere 127.0.0.1 üzerinde bir komut sunucusu çalıştırır. Komutlar taramaları açıp kapatır, kamerayı, kesit kutusunu ve görüntülemeyi ayarlar, seçer, siler, ölçer, görünüm kaydeder, dışa aktarır, kesit çizer, mesh oluşturur, yüzey algılar, 3D BAG binalarını indirir ve 3B görünümün görselini alır. Sunucu yalnızca geri döngü (loopback) adresini dinler ve belirteç (token) olmadan gelen komutu reddeder.

open-pointcloud-studio --mcp bir Model Context Protocol sunucusu çalıştırır. API'nin her komutu için bir araç, uzun işlerin bitmesini bekleyen araçlar, 3B görünümü görsel olarak döndüren bir araç ve pencereleri listeleyen, seçen ve başlatan araçlar sunar.

Uygulama komut satırından pencere açmadan da çalışır: başka bir biçime dönüştürme, bir kutunun içindeki noktaları dışa aktarma, taramaları birleştirme, dizin oluşturma, bir kesiti DXF ya da DWG olarak çizme, mesh üretme ve yüzey algılama.

  • API.md: bütün komutlar (İngilizce)
  • MCP.md: bütün araçlar ve bir istemci program için yapılandırma (İngilizce)
  • README: komut satırı modları (İngilizce)

Bilmeniz gerekenler

  • Kesit kutusu döndürülemez. Taramanın eksenlerine açılı duran bir bina o açıyla kesilir.
  • Uzunluklar ve alanlar metre cinsindendir. Taramanın koordinatları metre olarak kabul edilir, dönüştürülmez.
  • Ölçüm taramayla birlikte kaydedilmez.
  • 3D surface ile üretilen yüzeyde delikler kalır; yüzey su geçirmez değildir.
  • Bir mesh, ister dosyadan gelsin ister uygulamada üretilsin, en çok dört milyon köşe noktası ve sekiz milyon üçgen içerir.
  • Kapalı mesh ve algılanan yüzeyler yalnızca açık oturum boyunca vardır: saklamak için dışa aktarın. Bir taramada tek bir mesh bulunur; yeni bir mesh öncekinin yerini alır.
  • Bir kesit çiziminin nokta sınırı varsayılan olarak 150.000, en çok 400.000 noktadır; 5 mm'ye seyreltmeden sonra daha fazla nokta kalırsa nokta aralığı, noktalar sığana kadar ikiye katlanır.
  • Kesit çizimindeki dolu kesit noktalardan çıkarılır: tek tarafından taranmış bir duvar ince bir şerit olarak çizilir, yaklaşık yarım metreden dar boşluklar kapatılır ve dilimdeki mobilyalar, noktaları önce silinmedikçe çizilir.
  • Kapalı mesh köşeleri yaklaşık çeyrek voksel kadar yuvarlar; iki ya da üç vokselden ince nesneler birleşir ya da delinir, başka bir yüzeyin yanındaki bazı boşluklar açık kalır. Tarayıcı istasyonları bilinmiyorsa, bölgenin merkezinden tam kenarından görünen bir yüzey yırtık çıkabilir.
  • Detect faces, kapı boşluğunun yan yüzleri gibi 0,15 m'den dar şeritleri bildirmez. Çalışma bütçesine sığmayan büyük bir bölge daha büyük voksellerle aranır, seyrek taramalar daha az yüzey verir ya da hiç vermez, yaklaşık 0,7 m'den geniş yuvarlak kolonlar duvar şeritleri olarak çıkar ve tarayıcı istasyonları bilinmiyorsa bir yüzeyin baktığı taraf bir tahmindir.
  • DXF ve DWG dosyaları henüz çeşitli çizim programlarıyla denenmedi. Bir program DWG dosyasını açmazsa DXF'i ya da başka bir dosya sürümünü deneyin.
  • Dolu kesit, Closed mesh ve Detect faces yapay olarak üretilmiş odalarda ölçüldü; gerçek bir binanın taramasında henüz ölçülmedi. Kullanıcı kılavuzu dolu kesitin, Closed mesh ve Detect faces araçlarının sınırlarını sıralar (İngilizce).
  • Büyük bir ölçümde dizin diskte birkaç gigabayt yer tutabilir.

Kılavuz, değişiklikler ve kaynak kod

Teknik ve lisans

Rust iced wgpu

Masaüstü uygulaması GPL-3.0-only, nokta bulutu kütüphanesi LGPL-3.0-or-later lisanslıdır. Her paket lisans metinlerini içerir.